Engenheiros chineses criam membrana que permite a microrrobôs extraírem energia de superfícies metálicas e silício
Engenheiros da Universidade de Fudan criaram uma membrana polimérica que gera eletricidade para microrrobôs ao tocar superfícies de alumínio, zinco ou silício. O sistema, que dispensa baterias internas, operou sensores e LEDs em testes de 150 dias com mais de um milhão de passos. A tecnologia inclui um supercondensador para armazenamento de energia e funciona em temperaturas entre -20 °C e 80 °C
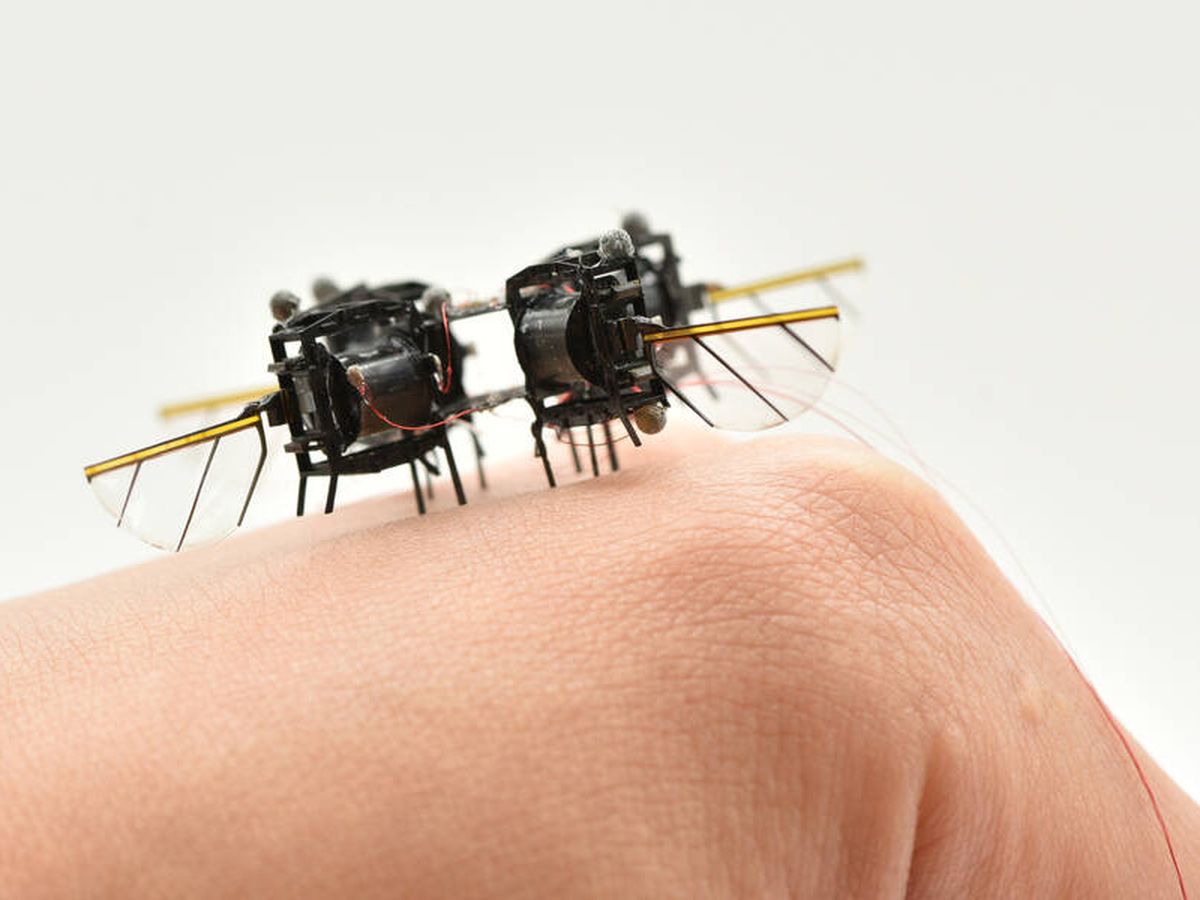
Engenheiros da Universidade de Fudan, na China, desenvolveram uma membrana polimérica que permite a microrrobôs extraírem energia diretamente do solo, eliminando a dependência de baterias internas ou conexões por fios. A tecnologia consiste em uma folha de gel com 135 micrômetros de espessura, sintetizada na base do dispositivo, que gera eletricidade ao entrar em contato com superfícies de alumínio, zinco ou silício.
A inovação resolve um gargalo crítico na robótica de pequena escala. Atualmente, a autonomia de máquinas com poucos milímetros ou centímetros é severamente limitada pelo peso das baterias. Um exemplo citado em estudo publicado na National Science Review mostra que um robô de 1,7 gramas opera por apenas dois minutos com baterias comerciais; para atingir duas horas de atividade, a bateria precisaria representar 94% de sua massa total, tornando o projeto inviável.
Funcionamento e desempenho técnico
O sistema opera por meio de uma reação eletroquímica desencadeada no momento do passo. A superfície metálica ou de silício funciona como combustível, cedendo elétrons, enquanto a membrana absorve a umidade e o oxigênio do ar para completar o circuito elétrico. A corrente é gerada instantaneamente e interrompida assim que o robô levanta a extremidade.
Em testes laboratoriais, a tecnologia alimentou sensores de emergência, luzes LED e dispositivos Bluetooth para transmissão de dados. A durabilidade do sistema foi comprovada em ensaios de 150 dias, nos quais um robô impresso em 3D (com dimensões de 6,7 x 5,7 cm) superou a marca de um milhão de passos, consumindo aproximadamente 2 gramas de alumínio sem perda significativa de voltagem.
Versatilidade e limitações ambientais
Além da geração de energia, a pele robótica oferece capacidades sensoriais e mecânicas:
- Adesão: O material gruda em metais ao ser arrastado e solta-se facilmente ao levantar, permitindo a subida em placas inclinadas de alumínio.
- Resistência: O funcionamento é estável em temperaturas entre -20 °C e 80 °C, inclusive em climas áridos.
- Sensoriamento: O dispositivo distingue superfícies lisas de rugosas e diferencia metal de plástico, permitindo que a máquina identifique caminhos com maior disponibilidade energética.
Contudo, a reação química não ocorre em materiais inertes, como vidro, terra, plástico ou tecidos orgânicos. Para mitigar essa limitação, os pesquisadores integraram um pequeno supercondensador que armazena energia enquanto o robô transita por superfícies compatíveis. Outro desafio reside na manutenção, já que a corrosão e o dióxido de carbono desgastam o eletrólito interno, exigindo o reabastecimento manual de hidróxido de potássio.
O avanço das peles funcionais na robótica
A descoberta chinesa integra um movimento global para transformar a cobertura dos robôs em órgãos funcionais. Outras frentes de pesquisa exploram a sensibilidade e a regeneração:
- Sensores táteis: A empresa Generative Bionics, com base em estudos do Istituto Italiano di Tecnologia, criou o humanoide Gene.01, capaz de detectar temperatura, proximidade e força para ajustar movimentos e operar em estaleiros.
- Hidrogéis: As universidades de Cambridge e University College of London desenvolveram peles flexíveis que registram pressão e simulam a sensação de dor ou cortes.
- Autorreparação e Biologia: A Universidade de Stanford criou camadas eletrônicas que se regeneram autonomamente após cortes profundos, enquanto a Universidade de Tóquio cultivou tecido cutâneo humano sobre dedos robóticos, permitindo a cicatrização de feridas com colágeno.
A aplicação de enxames de microrrobôs autônomos é vista como promissora para a exploração de áreas perigosas e estreitas, como reatores nucleares, dutos de ventilação, data centers e escombros de terremotos, onde a agilidade e o tamanho reduzido facilitam a localização de sobreviventes ou a administração de medicamentos.