Engenheiros do MIT criam robô aquático feito de células musculares vivas que reagem à luz
Engenheiros do MIT criaram um robô aquático feito de células musculares vivas que se deslocam por estímulos de luz. O dispositivo plano utiliza gelatina metacrilada para alinhar as células e atingiu a velocidade de quatro comprimentos corporais por minuto. O projeto, publicado na Advanced Functional Materials, permitiu a navegação em labirintos e a operação muscular por mais de 30 dias
Engenheiros do MIT desenvolveram um robô aquático composto por uma única camada de células musculares vivas, geneticamente modificadas para reagir à luz. O dispositivo, que possui dimensões semelhantes às de uma barra de chiclete, é plano e mais fino que uma folha de papel, permitindo a exploração de ambientes submarinos onde estruturas rígidas tradicionais não teriam acesso.
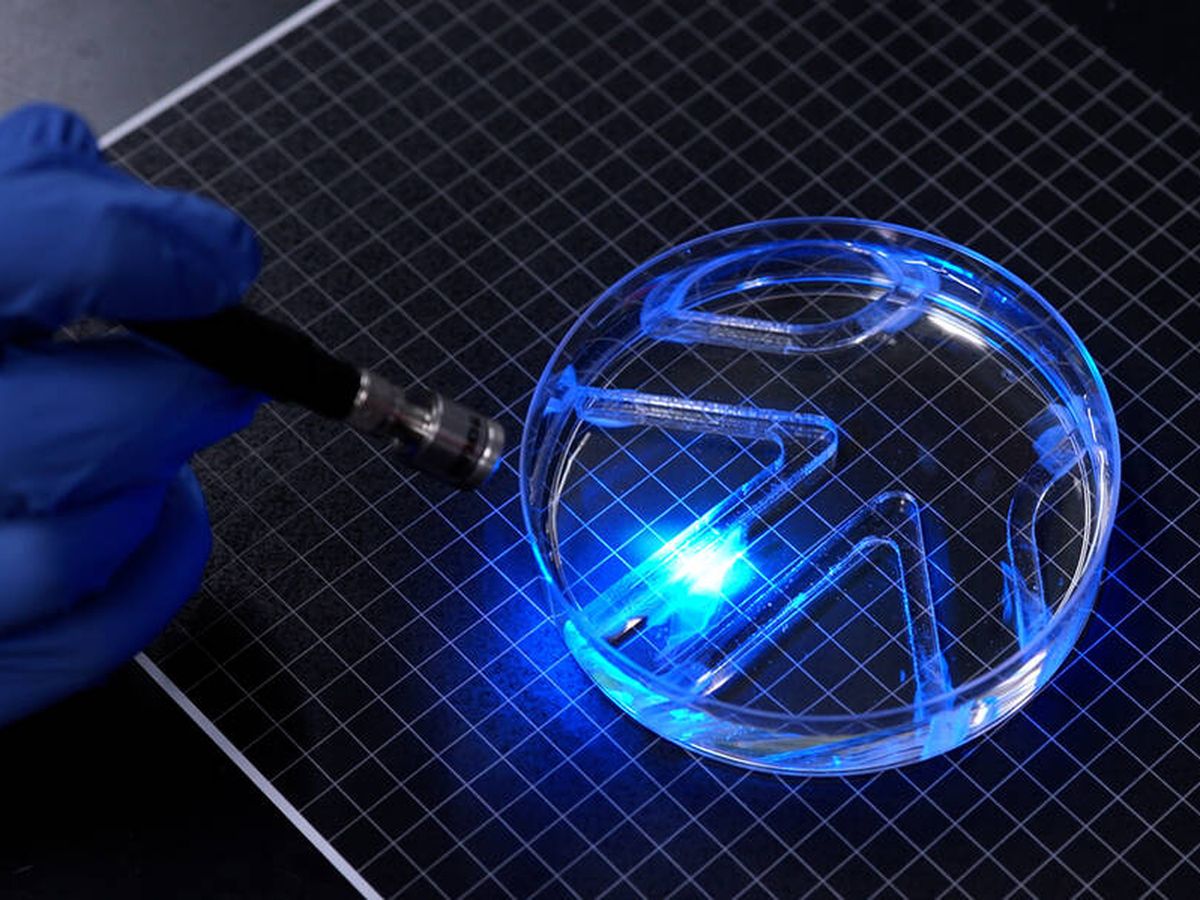
O funcionamento do biohíbrido baseia-se na contração muscular estimulada por flashes de luz. Ao iluminar aletas específicas, o robô gera impulsos que o deslocam na água. A direção e a velocidade são controladas pela alternância da luz entre as aletas e a variação dos intervalos de estímulo. De acordo com Ritu Raman, líder da pesquisa, o sistema opera como duas mentes musculares independentes, onde cada aleta se move apenas quando iluminada.
Desenvolvimento técnico e estrutura
Apresentado na revista Advanced Functional Materials, o projeto é o primeiro do mundo com essa configuração capaz de locomoção. Durante os testes, o robô conseguiu navegar e girar em um labirinto dentro de uma placa de Petri, seguindo manualmente uma fonte de luz.
Para viabilizar o movimento, a equipe aprimorou o suporte das células, substituindo a fibrina por gelatina metacrilada (GelMA). Foram ajustadas três variáveis fundamentais para aumentar a força do tecido:
- Composição do gel: A rigidez do GelMA favoreceu o alinhamento celular e a geração de força.
- Geometria: Ranhuras de fundo quadrado foram implementadas para alinhar melhor as células, facilitando a fusão em fibras e tornando o tecido mais coordenado.
- Espessura: Uma película de 0,5 mm foi definida para sustentar a camada de células sem se desprender durante a contração.
O desempenho foi potencializado por um treinamento óptico diário de 15 minutos a 2 Hz, o que quadruplicou o deslocamento das aletas. Além disso, a durabilidade do sistema aumentou significativamente: os músculos operaram por mais de 30 dias sem ancoragem, um salto de aproximadamente 4.500 vezes em relação ao limite anterior de 10 minutos para camadas únicas sobre géis ultrabrandos.
Comparativos de desempenho e limitações
O robô possui duas aletas de 15 mm de comprimento, 7 mm de largura e 0,5 mm de espessura, com uma área muscular de 13 × 5,8 milímetros. Em sua velocidade máxima, percorre quatro vezes o seu próprio comprimento por minuto, ritmo comparável ao de um tubarão vaca.
Embora seja mais lento que outros biohíbridos — como o OstraBot (2026), que atinge 15,6 comprimentos corporais por minuto —, a inovação do MIT reside na utilização de uma camada fina de células em vez de blocos tridimensionais de tecido, o que reduz custos e pode aumentar a eficiência.
O campo da robótica biohíbrida já registrou outros avanços, como:
- 2016: Robô com células cardíacas de rato sensíveis à luz.
- 2022: Peixe com células cardíacas humanas de natação autônoma.
- 2024: Integração de neurônios motores, músculo cardíaco e eletrônica sem fio.
- 2026: Manta robótica chinesa movida por músculo de rã e controlada por luz.
Atualmente, o protótipo do MIT apresenta limitações, como a dependência de luz externa, o uso de apenas uma linha celular e fibras alinhadas em direção única. Para evoluir a velocidade e adicionar funções de bombeamento ou preensão, a equipe planeja testar geometrias complexas via modelos computacionais.
A longo prazo, a aposta é que esses dispositivos, por serem macios, capazes de se curar e responsivos ao meio, realizem tarefas delicadas em ambientes frágeis ou imprevisíveis, superando as limitações do hardware convencional.