Microrrobô voa e pousa sobre girassol usando apenas sensores e processamento embarcados
Pesquisadores do MIT fizeram um microrrobô aéreo de 244 miligramas voar e pousar sobre um girassol usando somente sensores e processamento embarcados, sem câmeras externas. A demonstração foi conduzida por operador com joystick e não comprovou polinização nem navegação autônoma, e o estudo foi publicado na revista *Science Robotics
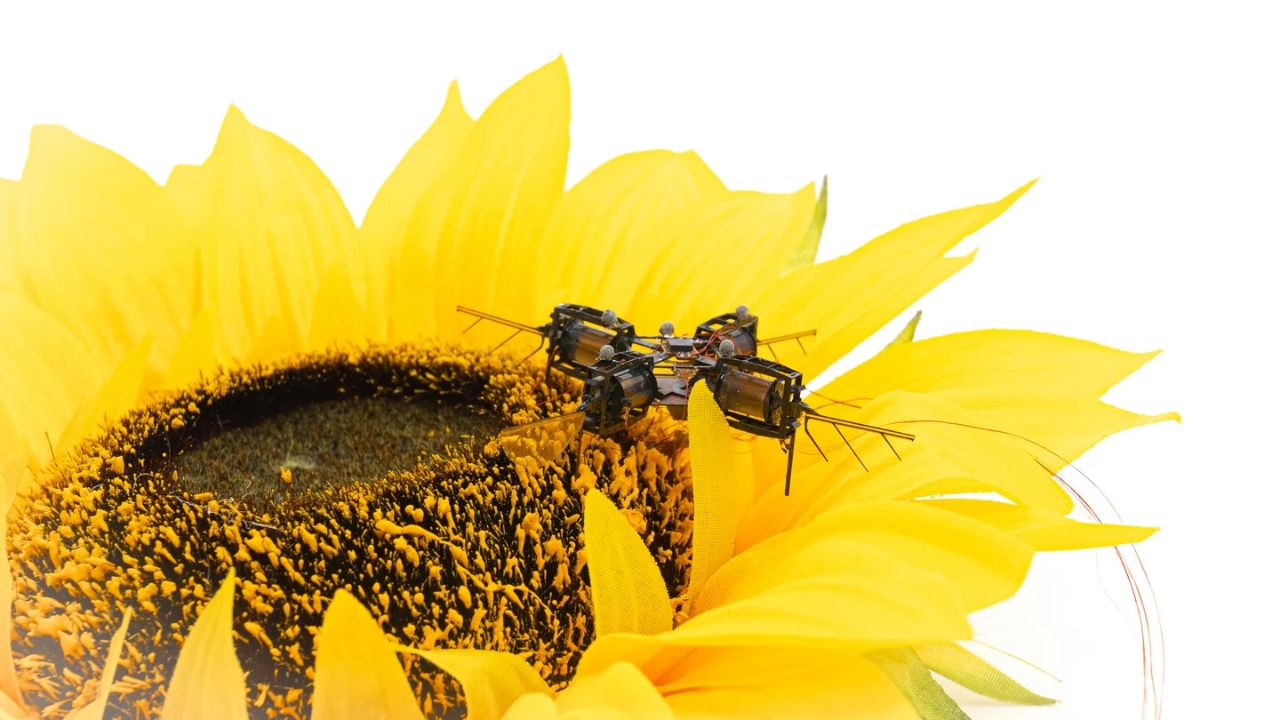
Pesquisadores do MIT (Instituto de Tecnologia de Massachusetts) conseguiram fazer um microrrobô aéreo voar e pousar sobre um girassol usando apenas sensores e processamento instalados no próprio aparelho, sem as câmeras externas que normalmente o guiavam no laboratório. O estudo foi publicado na revista Science Robotics e aponta um avanço para robôs pequenos voltados à agricultura de precisão, embora ainda com limitações importantes.
O ponto de partida foi uma plataforma de quatro asas que, em sua versão anterior, era tão leve quanto um clipe de papel. O desafio era incorporar eletrônica suficiente para o controle do voo sem comprometer a agilidade, a resistência a colisões e a capacidade de sustentação no ar. Nos testes, o robô executou manobras entre pontos definidos previamente e manteve posição pairando em diferentes alturas. Segundo os pesquisadores, a estimativa de posição calculada a bordo alcançou precisão semelhante à obtida em voos acompanhados por sistemas de câmeras.
Na demonstração com plantas, um operador conduziu o aparelho por meio de um joystick ao redor da vegetação até que ele pousasse sobre um girassol. A polinização não foi efetivamente realizada, e o experimento não comprova que o robô seja capaz de reconhecer flores ou desviar de obstáculos de forma autônoma. Para isso, seriam necessárias uma câmera de reconhecimento de objetos e uma bateria embarcada, já que hoje a energia chega por fio.
A equipe, liderada também pelo professor associado Kevin Chen, enxerga aplicações em locais de difícil acesso para veículos maiores. Entre as possibilidades estão o monitoramento de lavouras em voos rentes às plantas, a detecção precoce de pragas e, no futuro, a polinização de amendoeiras e arbustos de mirtilo em regiões onde os polinizadores naturais diminuíram por perda de habitat. Há também potencial para vigilância industrial. Chen considera o trabalho um marco por reunir sensoriamento e computação em uma aeronave de tamanho tão reduzido.
Para caber no conjunto de apenas 244 miligramas, os engenheiros combinaram um microcontrolador com três tipos de sensores. Um deles estima a altitude a partir do tempo de voo, outro, baseado em fluxo óptico, calcula velocidade e posição lateral, e uma unidade de medição inercial informa a orientação do aparelho. Todas essas informações são processadas a bordo e usadas diretamente no controle do voo.
Sem uma referência externa de posição absoluta, pequenos erros se acumulavam e provocavam desvios ao longo do trajeto. A solução foi simplificar o algoritmo responsável pela orientação, velocidade angular e posição, priorizando atualizações mais frequentes, que se mostraram mais eficazes do que estimativas mais precisas, porém mais lentas. Também foi preciso alterar a estrutura de voo: o raio e o comprimento dos atuadores flexíveis que movimentam as asas aumentaram 50%. Com isso, a sustentação líquida subiu 46%, e a relação entre sustentação e peso chegou a 1,9, suficiente para carregar os componentes eletrônicos.
Para impedir que as vibrações deslocassem as peças, todo o conjunto foi fixado em uma base de fibra de vidro. Mesmo realizando medições e cálculos durante o voo, a eletrônica responde por cerca de 6% do consumo total de energia, enquanto a maior parte é destinada ao movimento das asas.