MIT desenvolve sistema que impede colisões de drones com obstáculos em movimento em locais desconhecidos
Pesquisadores do MIT criaram o SANDO, sistema de navegação para drones que evita colisões com obstáculos móveis em locais desconhecidos sem usar mapas. A tecnologia utiliza cálculos matemáticos e esferas de previsão de velocidade para traçar rotas seguras em cenários de risco. O software foi validado em simulações e em 12 voos reais
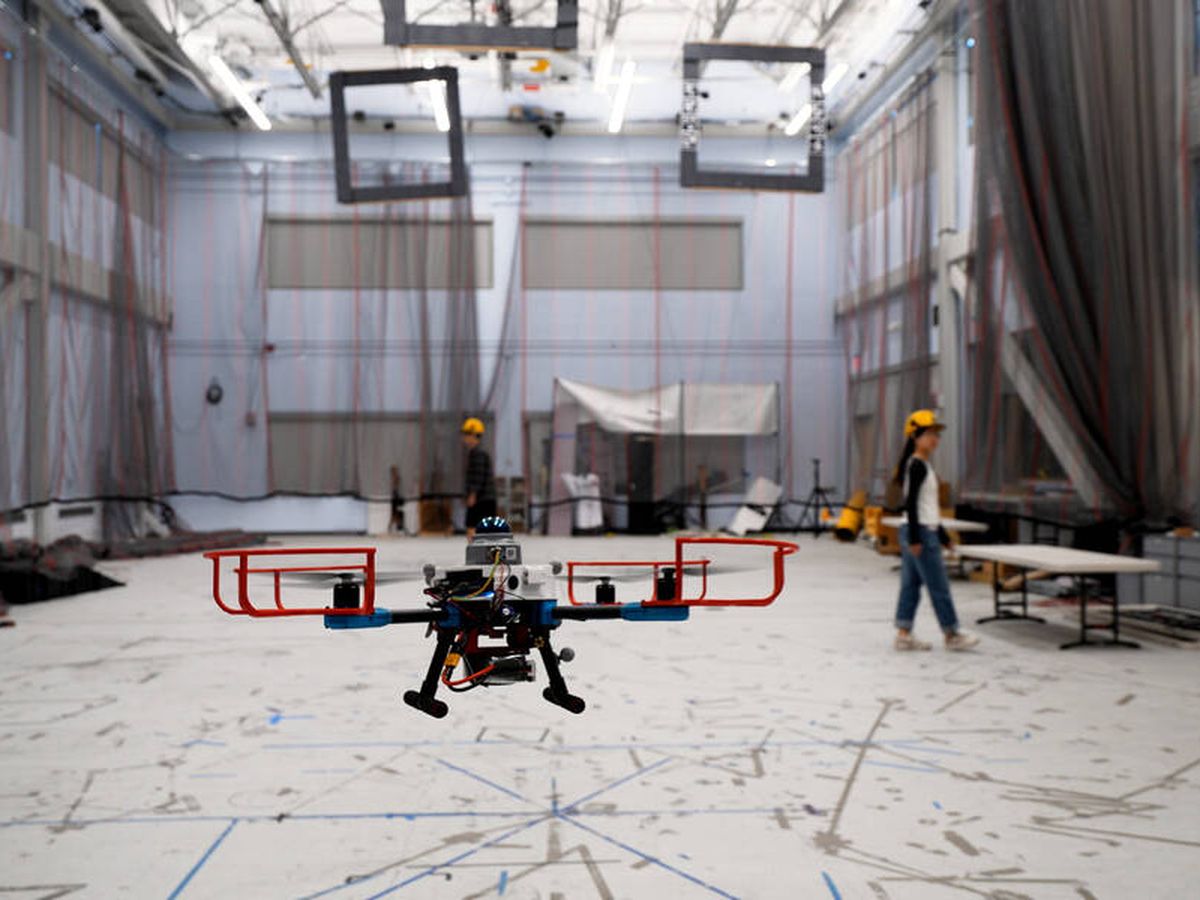
Pesquisadores do MIT desenvolveram o SANDO, um sistema de planejamento de trajetórias que assegura, por meio de cálculos matemáticos, que um drone não colida com obstáculos em movimento, mesmo operando em locais desconhecidos e sem a necessidade de mapas prévios. O navegador preditivo, cujo nome significa Safe and Autonomous Navigation for Dynamic Unknown environments (Planejamento Seguro e Autônomo de Trajetórias para Ambientes Dinâmicos Desconhecidos), foi detalhado em estudo publicado na IEEE Transactions on Robotics.
Funcionamento e Diferenciais Técnicos
Diferente dos planejadores tradicionais, que dependem de sensores para traçar rotas e geralmente só oferecem garantias de segurança para objetos estáticos ou previamente mapeados, o SANDO integra a variável tempo em seus cálculos. O sistema cria um corredor de segurança composto por regiões 3D conectadas e livres de obstáculos.
Para lidar com elementos móveis, o software utiliza um módulo que detecta e agrupa objetos, envolvendo cada um deles em uma esfera imaginária. O raio dessa "bolha" é determinado pela velocidade máxima que o obstáculo pode atingir, prevendo a distância máxima que o objeto poderia percorrer em qualquer direção. À medida que o tempo passa, a esfera expande-se para cobrir todas as posições possíveis do objeto, permitindo que o sistema garanta a segurança da trajetória futura.
A navegação é otimizada por um planejador de mapas de calor, que identifica áreas com alta densidade de obstáculos para que o drone as evite. O computador de bordo do equipamento calcula a rota mais rápida dentro do corredor de segurança e a recalcula continuamente durante o voo.
Aplicações e Testes
A tecnologia foi projetada para atuar em cenários críticos onde a presença humana é arriscada, como:
- Operações de busca e resgate em edifícios desabados;
- Exploração de túneis de mineração;
- Voo de reconhecimento em incêndios florestais;
- Entrega de encomendas em regiões com intenso fluxo de pessoas e veículos.
Em simulações conduzidas pela equipe — que contou com a colaboração de Jesús Tordesillas, da Universidade Pontificia Comillas de Madrid —, o SANDO superou diversos sistemas de referência, atingindo o destino mais rapidamente e sem colisões. Em testes práticos com um drone real, o sistema evitou com sucesso todos os obstáculos dinâmicos em 12 voos realizados.
Perspectivas de Desenvolvimento
O autor principal do estudo, Kota Kondo, doutor em Engenharia Aeronáutica e Astronáutica pelo MIT, fundamentou a pesquisa na necessidade de substituir humanos em situações de desastre, motivado por eventos como o acidente nuclear de Fukushima.
Embora os resultados iniciais sejam positivos, o sistema ainda está em fase preliminar e requer mais dados de voos reais para validar as simulações. A eficácia da ferramenta depende da precisão na estimativa da velocidade máxima dos obstáculos. Para as próximas etapas, os pesquisadores planejam aprimorar a eficiência computacional e integrar modelos de aprendizado de máquina para permitir que o drone receba comandos em linguagem natural.