Drone autônomo holandês vence competição em Abu Dhabi ao superar campeões mundiais humanos
O laboratório MAVLab criou o MonoRace, drone autônomo que atinge 100 km/h e venceu a competição de Abu Dhabi em 2025. O aparelho opera sem GPS ou sensores externos, utilizando uma rede neural e processamento embarcado para controle de motores. A tecnologia utiliza apenas uma câmera frontal e uma unidade de medição inercial para navegação
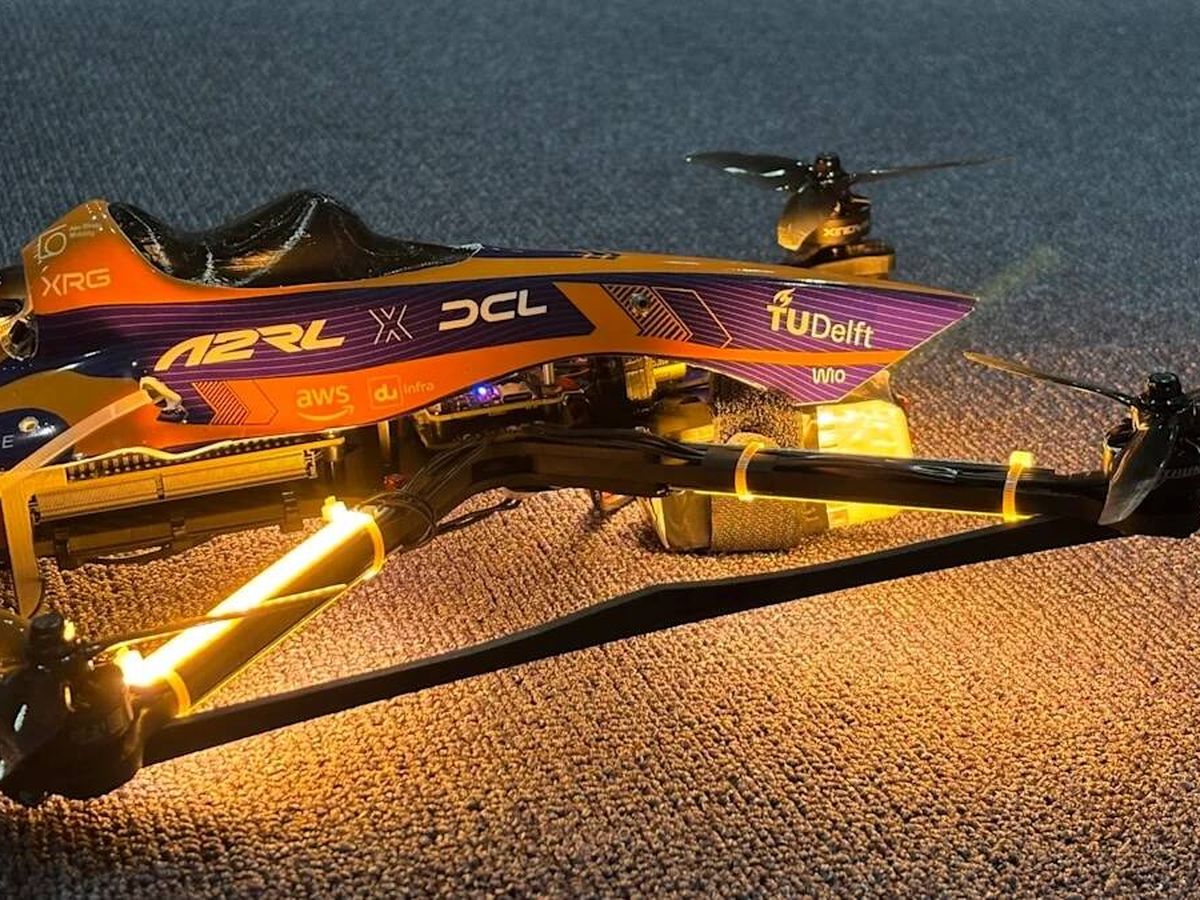
O laboratório MAVLab, da Universidade Tecnológica de Delft, nos Países Baixos, desenvolveu o MonoRace, um drone capaz de atingir 100 km/h com navegação e controle de motores totalmente autônomos. A tecnologia se destacou ao vencer a competição de drones autônomos de Abu Dhabi em 2025, onde superou outros competidores automatizados e três ex-campeões mundiais humanos.
O diferencial do projeto reside na capacidade de operar sem a dependência de GPS ou sensores externos, integrando todo o sistema de pilotagem no próprio aparelho. Essa característica reduz a vulnerabilidade a interferências de guerra eletrônica, tornando a arquitetura atraente para futuras gerações de drones de combate, tanto em missões ofensivas quanto defensivas.
Processamento e Inteligência Embarcada
Para evitar colisões e falhas em manobras de alta velocidade, o MonoRace simplificou a comunicação entre a percepção do ambiente e a execução do movimento. Enquanto sistemas convencionais utilizam múltiplas camadas de controladores, este modelo emprega uma rede neural que envia comandos diretos aos motores.
Esse processamento ocorre 500 vezes por segundo através do controlador de voo. A inteligência artificial foi treinada via aprendizado por reforço, considerando as limitações físicas do hardware. O resultado é um sistema de decisões rápidas com processamento embarcado, eliminando a necessidade de computadores volumosos a bordo.
Navegação com Recursos Limitados
O sistema de navegação do MonoRace prioriza a eficiência máxima com o mínimo de instrumentação, utilizando apenas:
- Uma câmera frontal;
- Uma unidade de medição inercial.
A rede neural identifica as passagens do circuito pelas imagens, cruzando esses dados com as medições inerciais e um modelo do próprio drone para estimar posição e movimento. Para mitigar problemas como imagens borradas, distorções, saturação de sensores ou interferências na câmera — comuns em altas velocidades —, o software combina a visão computacional com as informações de deslocamento do aparelho.
Validação e Aplicações Reais
A eficácia do software foi comprovada ao operar em um ambiente e equipamento não controlados pelos desenvolvedores durante o evento em Abu Dhabi. O sucesso do teste reforça a importância de validar sistemas fora de condições laboratoriais e a necessidade de otimizar o design para a missão específica.
De acordo com a equipe de pesquisadores, em artigo publicado na Science Robotics, o próximo passo é generalizar a abordagem para que o sistema não dependa de elementos específicos de pistas de corrida, expandindo a aplicabilidade da tecnologia para diversos cenários do mundo real.