Empresa chinesa desenvolve mão robótica capaz de manipular fios de seda com alta precisão
A empresa chinesa Agilink desenvolveu a OmniHand 3 Ultra, uma mão robótica com 21 graus de liberdade e precisão de 0,2 mm. O dispositivo utiliza sensores de visão para manipular materiais delicados, como fios de seda, suportando cargas de até 8 kg
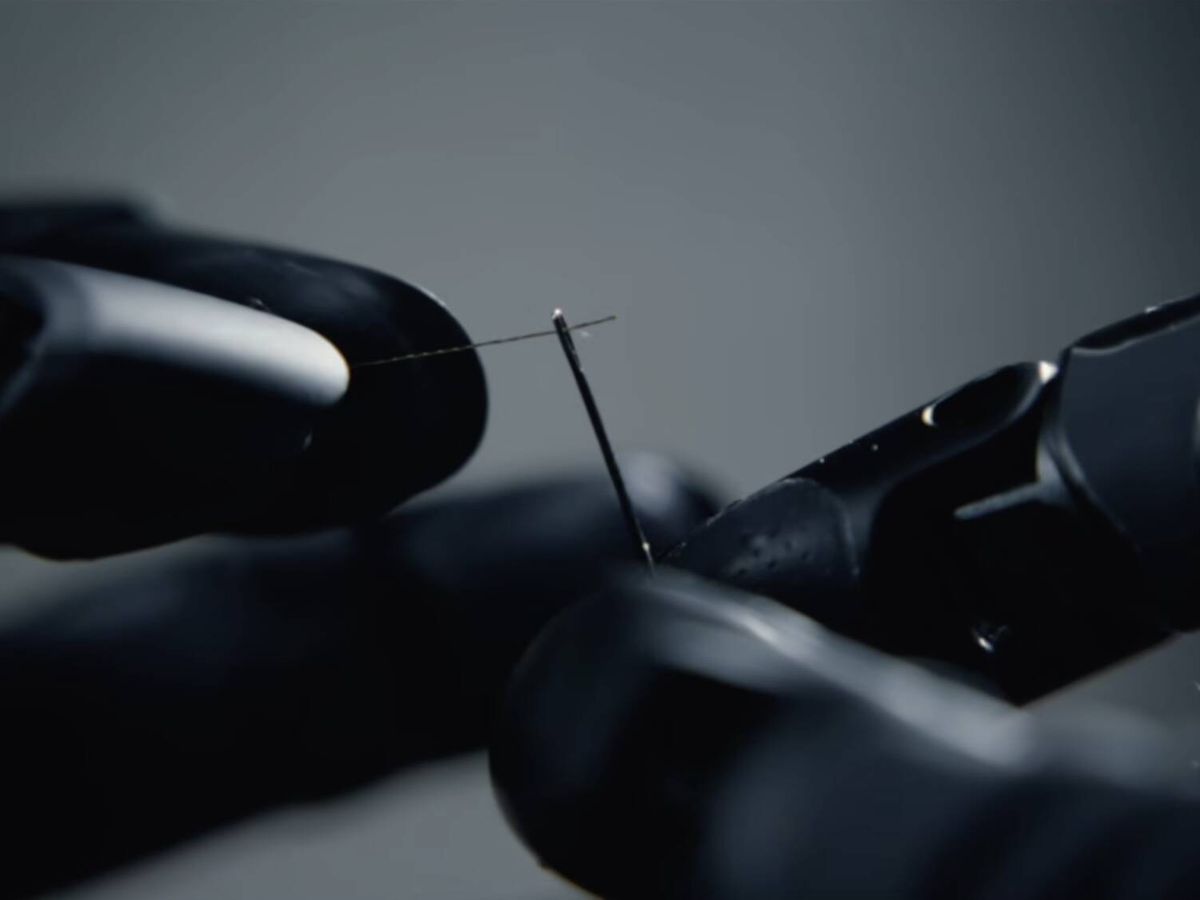
A empresa chinesa Agilink, derivada da AgiBot, desenvolveu a OmniHand 3 Ultra, uma mão robótica de alta precisão projetada para solucionar um dos maiores gargalos dos robôs humanoides: a manipulação de materiais macios e maleáveis sem causar danos.
Para validar a destreza do dispositivo, a companhia utilizou a expertise de Fu Xianghong, mestra no bordado tradicional de Suzhou. A máquina foi treinada para replicar técnicas milenares que exigem extrema sensibilidade, como tensionar tecidos em teares, passar linhas em agulhas e, principalmente, separar um único fio de seda em 16 fibras individuais — tarefa que demanda a coordenação de dedos que mantêm a tensão enquanto outros separam as fibras.
Engenharia e especificações técnicas
O modelo OmniHand 3 Ultra-M opera com uma arquitetura de acionamento direto, eliminando a necessidade de tendões ou transmissões entre o motor e a articulação. Com peso de 630 g e dimensões similares às de uma mão humana, o hardware apresenta as seguintes capacidades:
- Mobilidade: 21 graus de liberdade ativos e 20 articulações.
- Performance: Abertura e fechamento em 0,3 segundos e precisão de repetição de 0,2 mm.
- Carga: Suporte de até 3 kg e capacidade de levantamento de até 8 kg.
- Sensibilidade: Detecção de deformações de 0,08 mm e medição de força em três dimensões até 30 Newtons.
A percepção tátil é viabilizada por sensores baseados em visão localizados nos dedos, falanges e palma (esta última com 300 pontos de contato). Esse sistema permite que a máquina identifique se um objeto está deslizando ou apenas sendo tocado, preenchendo a lacuna entre a simulação digital e a realidade física.
O cenário da robótica de manipulação
A busca pela destreza humana é fundamental para que máquinas atuem em setores como cirurgia de alta precisão, cuidados com idosos e logística veloz. Segundo a Communications of the ACM (CACM), a convergência entre mecânica compacta, percepção tátil, algoritmos de controle e baixa latência é o que define a proximidade de um robô com a habilidade biológica.
Enquanto a Agilink foca na delicadeza, outras empresas adotam filosofias distintas:
- LinkerBot: Com a Linker Hand L30 Pro, a empresa aposta na imitação anatômica fiel, utilizando tendões para tarefas como apertar parafusos. O resultado é um hardware mais pesado e com força reduzida nos dedos.
- Boston Dynamics: Adota a premissa de simplicidade no robô Atlas. A empresa optou por reduzir a complexidade dos manipuladores para diminuir custos e falhas, focando na capacidade de operar ferramentas industriais, como soldadores e furadeiras, em vez de buscar a precisão artística.
O sucesso da série OmniHand foi evidenciado no World Humanoid Robot Games, onde a tecnologia conquistou sete medalhas de ouro, quatro de prata e três de bronze em oito categorias de manipulação. Para Qiao Tianjie, CEO da Agilink, a capacidade de manipular um fio de seda prova que tarefas extremamente delicadas podem, agora, ser confiadas a sistemas automatizados.